机器人正式迎来共享“手感”时代。
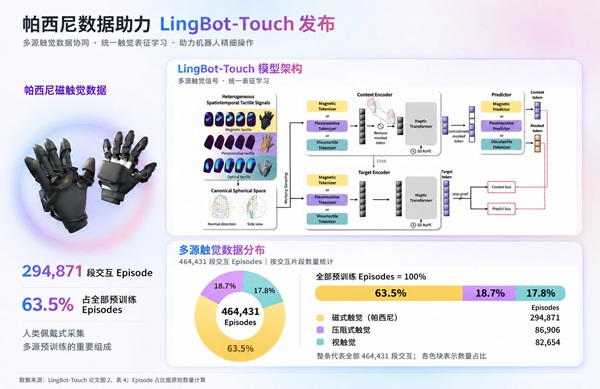
11月10日,蚂蚁集团旗下蚂蚁灵波科技正式发布并开源触觉基础模型LingBot-Touch。模型基于近5000小时真实触觉数据预训练,覆盖磁触觉、视触觉与压阻式三类主流传感原理,实现异构信号的统一表征,让触觉经验能够跨传感器、跨灵巧手、跨动作模型和跨任务复用。
帕西尼为此次预训练提供了1136小时真实磁触觉数据、294871段交互记录,是LingBot-Touch预训练数据体系的重要组成部分。这批高质量人类操作样本为模型学习真实接触规律提供了关键支撑,也体现出帕西尼在触觉传感与具身数据采集领域的深厚沉淀。
LingBot-Touch
让不同触觉传感器“说同一种语言”
触觉是具身智能与物理世界交互的核心连接层。但长久以来,不同技术路线的传感器在测量原理、通道定义、触点布局和采样频率上差异巨大,导致异构数据彼此割裂,难以打通聚合。
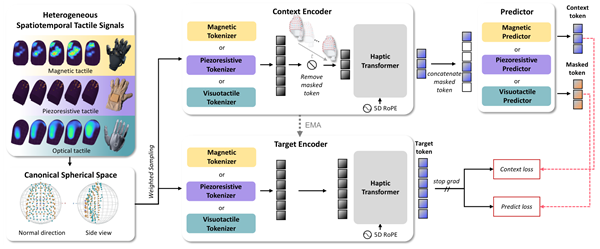
LingBot-Touch的核心突破,正是建立了一套通用的触觉表征框架。模型针对不同传感原理设置独立编码入口,完成浅层信号处理后,将不同布局的触点统一映射到标准化指尖坐标空间,由共享的Haptic Transformer学习接触位置、受力状态与动态变化规律,最终输出可被不同动作模型直接调用的通用触觉表征。由此,不同传感器的数据得以共同参与训练,触觉力控策略跨硬件迁移也有了新的技术路径。
真机测试充分验证了这套方案的有效性。在Sharpa Wave与星动纪元自研全直驱五指灵巧手星动 XHAND 1两款灵巧手的26项真实操作任务中,接入LingBot-Touch后,LingBot-VLA、π₀.₅、Diffusion Policy和T-Rex四种动作模型的平均成功率,较无触觉方案提升了14至26个百分点,覆盖翻书页、拧瓶盖、麻将辨识等多类精细操作。
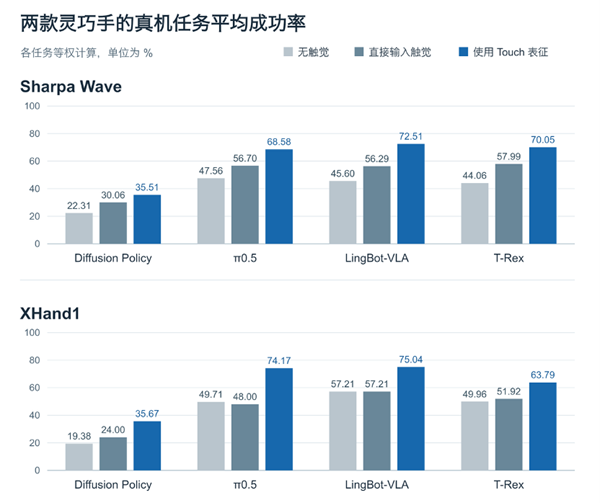
更值得关注的是跨硬件迁移表现。XHand1搭载的帕西尼PX6AX系列触觉传感器并未参与预训练,但在完全冻结触觉编码器参数的前提下,模型依然实现了显著的性能增益,充分验证了通用表征的强泛化能力。
触觉驱动
构建高质量物理数据供给体系
LingBot-Touch同时验证了触觉领域的规模效应,预训练数据从1000小时增长至5000小时,模型操作能力持续提升。这意味着随着通用触觉模型的普及,产业对高质量触觉数据的需求将持续扩大。而帕西尼从底层传感向上延伸的全栈布局,正是这类数据高效、规模化生产的核心底座。
高质量触觉数据的源头掣肘是传感器。记录人类精细操作,难点在于连续捕捉接触过程中的多维受力、滑移趋势、及动态演变,这对传感器的灵敏度、采样频率、一致性及集成形态提出了极高要求。LingBot Touch预训练最终采用了符合要求的压阻式、磁传感和视触觉数据;研究团队当时可获得的电容式触觉记录因未达到本研究的数据质量要求,暂未被纳入。
帕西尼以自研FUSE触觉感知芯片为核心打造的PX6AX系列触觉传感器,具备原生6D感知能力,能够在感知端直接将连续的力学演变直接编译为标准化的触觉Token,为跨本体应用奠定了统一的“数字语言”。以此高精度感知能力为基石,帕西尼构建起“PXCap数采手套+Ego第一视角相机”的“以人为中心”全模态采集体系,将物理交互采集延伸至人类生产生活的多元化场景。
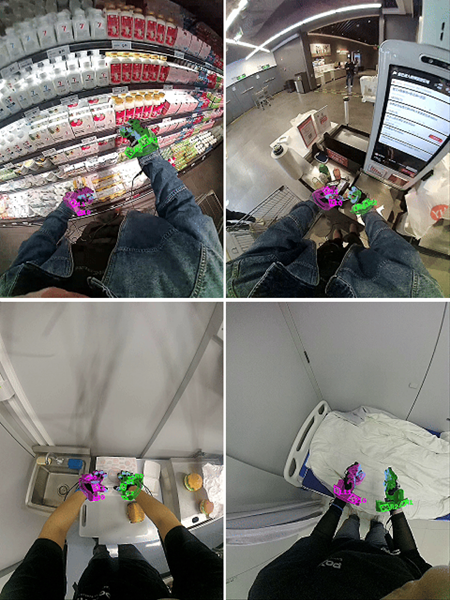
PXCap数采手套采用轻量化人体工学设计,集成全手指和全掌多维触觉模组、自研抗磁干扰角度编码器与腕部相机,最高支持双手82自由度、超3000个触觉采集点,完整保留人类在抓握、捏取、旋转及使用工具时的隐性“手感”,在触觉能力与采集便利性之间找到平衡点,更利于规模化数采。结合自研Ego第一视角相机,系统在手部采集接触与动作的同时,同步记录采集者的操作意图,将传统采集的场景广度、任务长度及复杂度提升至全新维度。
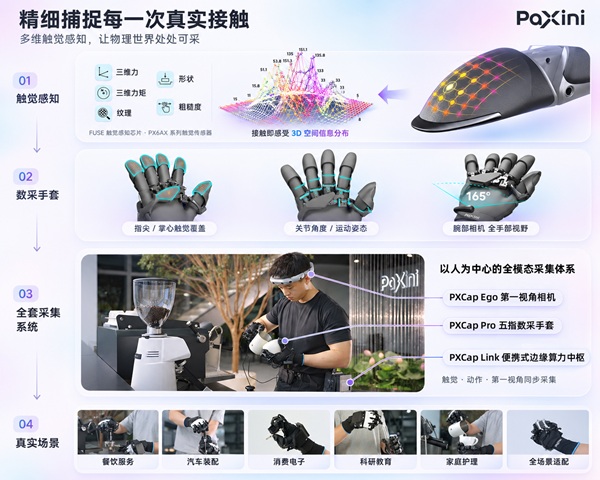
这一“以人为中心”的采集范式,为物理AI构建起高度贴近真实世界的数据底座,核心优势集中体现在五个维度:
· 高保真物理反馈:多维触觉传感器直接还原接触力学变化,完整保留位姿、力度与动态演变信息;
· 高效率自然采集:无需依赖昂贵机器人本体,采集效率是传统遥操作的3-6倍,动作更自然流畅;
· 全模态时空对齐:实现触觉、视觉、语音、文本、运动轨迹等多源信息的高精度对齐与融合,系统延迟<5ms;
· 支撑世界模型构建:多视角动态采集可实现工作区域三维重建,为主动视觉策略与场景理解提供数据支撑
· 跨本体可复用:感知端原生输出标准化触觉Token,结合自研数据重定向技术,可适配任意本体的具身基座模型,实现一次采集、多机复用。
目前,帕西尼已布局覆盖华北、华东、华中、西南、华南的超级数采工厂集群,结合区域产业场景,开展物流仓储、汽车制造、3C装配等核心场景的规模化实采,并衔接模型训练与真机验证
在规模化生产之外,帕西尼联合头部云服务厂商建设的具身智能全模态“数据云商城”,将实采数据与云端存储、算力服务连接起来,面向行业提供通用数据集与定制采集服务,推动高质量物理数据实现丰沛供给。
以开放促协同
推动触觉能力走向产业共用
LingBot-Touch的研发与开源,为具身智能产业协作提供了一个极具示范意义的样本。从底层感知硬件、数据基础设施,到基础模型与机器人本体,产业链各环节正以深度联结、优势互补,共同将触觉推向行业共享的通用能力。
在这一加速物理AI落地、攻克触觉通用化瓶颈的产业协同浪潮中,帕西尼作为全栈具身感知与数据基础设施建设者,持续与产业链上下游共振。一方面,向蚂蚁灵波科技等前沿模型团队输送高质量真实交互数据,加速基础模型的迭代与验证,后续还将持续支撑全掌触觉乃至全身触觉皮肤真实数据的应用探索;另一方面,向星动纪元等机器人本体厂商提供多维触觉传感器等核心感知硬件,推动触觉能力原生集成至机器人系统,为精细操作与真实环境交互提供感知支持。
为进一步放大与LingBot-Touch的开源协同效应,帕西尼将免费开放本次参与模型预训练的交互触觉数据集。通过将经过LingBot-Touch实测验证的高质量数据向全球科研与开发者社区免费开放,让更多团队能够开展支持跨传感器表征、多模态学习与灵巧操作等前沿研究。
结语
未来,帕西尼将继续继续拓展具身感知技术边界,拓展物理交互数据的采集规模、场景覆盖与开放应用,与更多产业伙伴协同推进具身智能的能力进阶,推动物理AI在千行百业兑现生产力价值。